2010 年 1 月 26 日,NASA 宣布放弃解救「勇气号」。 由于车轮陷进软土,在火星服役了六年的「勇气号」转为静止观测平台。 尽管最初设计的工作寿命仅有 3 个月,但凭借自带的除尘功能和太阳能帆板,「勇气号」将自身服役时间延长了几十倍。 但万万没想到,逃过了电力不足,「勇气号」却抵不过火星软土。 秉承着“在哪里跌倒,就要在哪里躺下。”的优良品质,NASA 科学家为火星车新增一项设计,能够让它在陷入软土时进行自我解救,避免下陷。 该项研究现发表于《Science Robotics》。 在了解研究新设计之前,先了解一下是什么样的地形让「勇气号」“无法自拔”。 据目前已勘测到的信息,火星是一个直径为 6787 千米的寒冷荒芜的星球。与地球一样,火星也拥有多样的地形,有高山、平原和峡谷,只不过,火星基本上是沙漠行星,沙丘、砾石遍布。 从气象条件来看,火星上尘暴多发,容易有沙石堆积成沙丘。2015 年 12 月17日,「勇气号」的同门「好奇号」就曾拍摄了一个高约 4 米的沙丘——“纳米布沙丘”,风吹动沙粒到达沙丘迎风面,部分沙粒会从顶端滑落到背面,如此往复,形成了巨型沙丘。 看起来,火星如同荒漠一般,而包括「勇气号」、「好奇号」在内的勘测器,就是在这样的环境下开展工作。 也难怪「勇气号」会深陷于软土之中。 为了不重蹈「勇气号」覆辙,NASA 科学家对载有探测器的火星车进行了改造,新增了一项能够行走于沙土之上的设计,将机械腿和车轮进行结合。 由此,工作状态变成了这样。 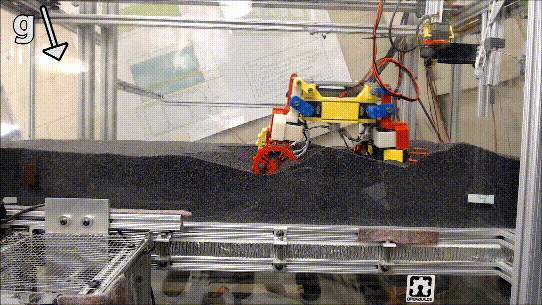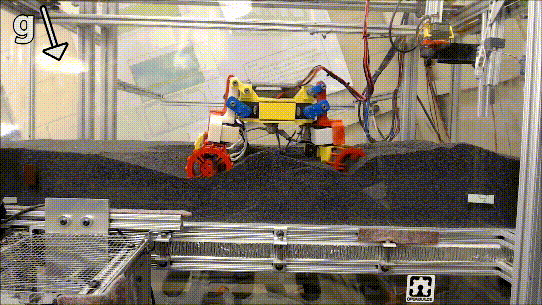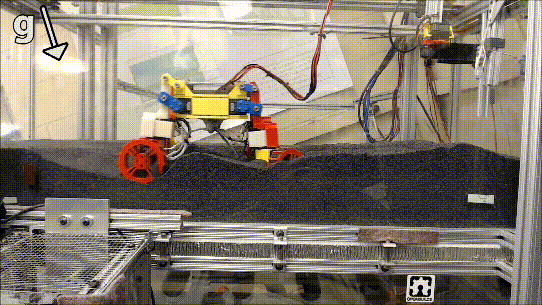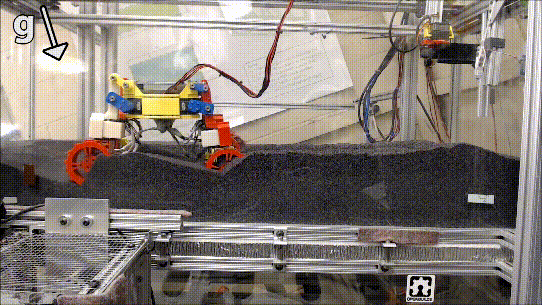 不止为何,这项设计有点像.......“狗刨式”。 不信你看。 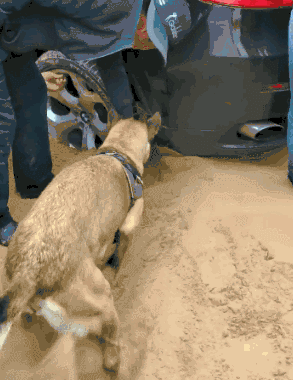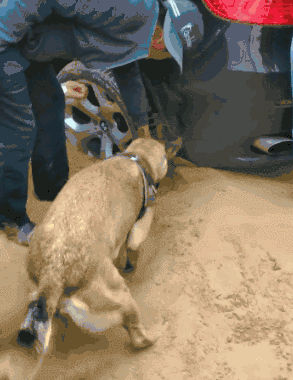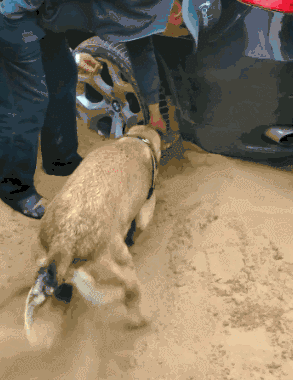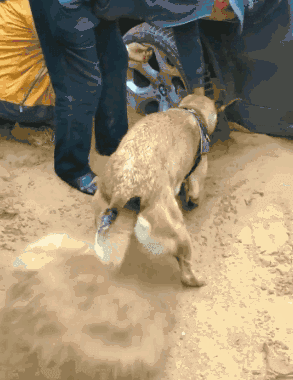 NASA 实验室中的这一小模型的原型为“资源勘探者 15”,为了能够适应火星和月球上遍布的松软土壤,NASA 研究人员在 2015 年建造了这一陆上机械车重达 300 千克。 据介绍,新设计的机械车将常规的旋转轮自旋运动与四个附件的抬升和横扫运动相结合,具有轮式,腿式和爬行行为,能够自如行走于松软的沙石之中。 为了检验该设备在不同地形下的表现,佐治亚理工学院和 NASA JSC 达成合作,按比例缩小了 RP15,并在干、湿两种状态下的地面进行试验。 Mini Rover 表现如何? 研究指出,研究人员在机械车的旋转动作中增加了腿式步态,即 RS步态,机器人的动力从轮式车辆改变为通过摩擦流体进行划桨的运动。 这种步态能够让机械车搅拌沙石,周期性地将轮子陷进去的沙粒回流,从而达到松动效果,使其从陷入的沙坑中脱离。 在平地实验中,研究人员将 Mini Rover 放置于布满颗粒物的试验台中,让其车轮旋转 30s,然后再执行 RS 步态 60s,以此来进行测试。 结果显示,Mini Rover 一开始便深陷于颗粒物之中,难以借轮子之力进行牵引。不过,在启动 RS 步态之时,Mini Rover 将重新启动其速度,并通过扫掠产生升力,将自身从深陷的颗粒物中推出。 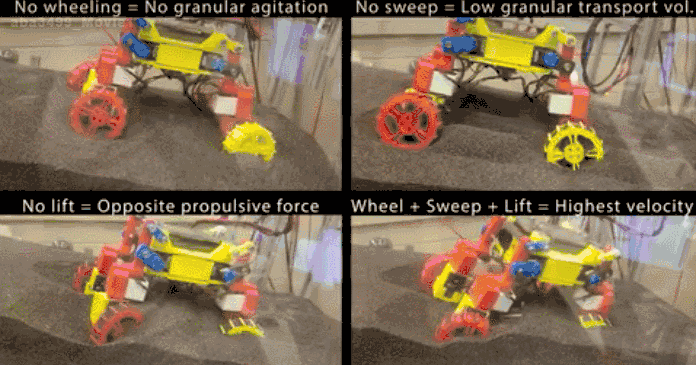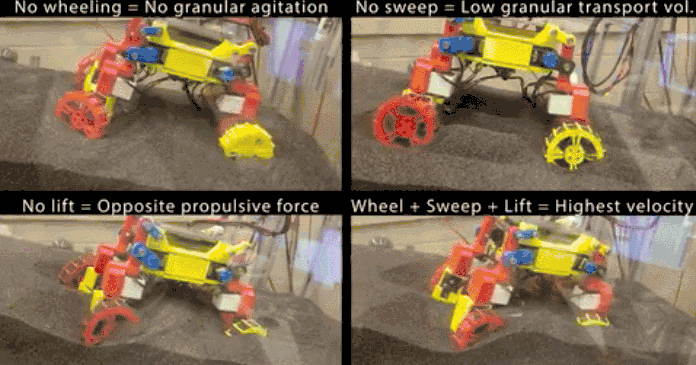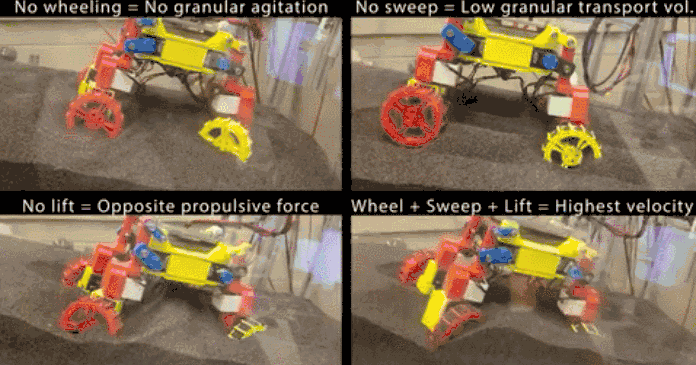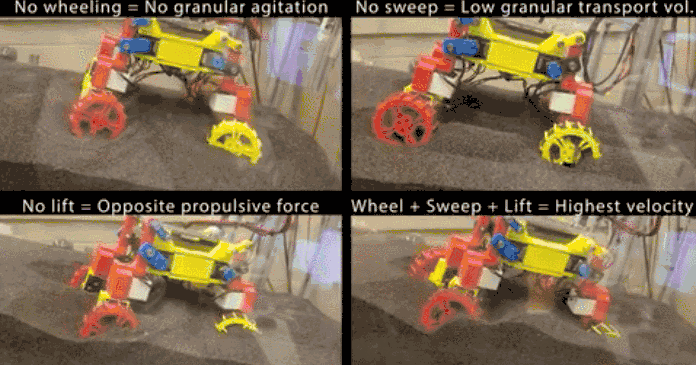 在斜坡实验中,研究人员测试了?RS 步态中的三个子系统——旋转,提升和清扫。结果显示,禁用这三个子系统中的任何一个都会降低斜坡的平均速度。 其中,禁用提升这一子系统对速度影响最大,车轮无法脱离于颗粒物将机械车抬起,降低了平均速度。另外,禁用车轮旋转子系统会导致速度降低 20% 左右。 在潮湿地面的实验中,研究人员将 50 公斤沙子和 0.9 升水混合,通过 RS步态对 Mini Rover 进行了拉杆试验。 另外,为了验证 Mini Rover 的实验测试,研究人员还在?RP15 进行了湿地实验。值得说明的是,由于技术问题,研究人员仅使用了三个可操作扫腿执行器进行了 RP15 测试。 不仅如此,为了与 RP15 进行对比,在 Mini Rover 实验中,研究人员禁用了 Mini Rover 的清扫子系统,一次,同时也作为检验提升和车轮旋转动作是否仍然有效。 实验结果显示,在这种不同的流变性中,RS 步态仍然增加了 Mini Rover 的牵引杆拉力。同时,对于不同地形的变化甚至组件故障都具有较强的鲁棒性。  至于 RP15,其爬行步态比传统的轮式机车创造了更明显的拉杆优势。也就是说,即使是在潮湿地面上,RP15?也能够行走自如。 实验 pass,可以上天了? 不难得知,无论是?Mini Rover,还是 RP15,在车轮进行改造之后,通过步态的改变,增加了拉杆牵引力,使其能够在不同条件的地面中实现有效行动。 不过,尽管二者在实验室的静态条件下有着良好表现,但在行星环境中,可能存在粘性较高,土质较为松软的地面,这与实验室提供的干、湿地面环境存在区别。 另外,在实验环境中,重力能够帮助沙堆崩塌,在湿地环境还有利于沙土堆积,与完全无重力加持的行星环境不同,这也是需要作为考量的因素。 总体来看,新改进的 RP15?要想登上太空,仍有一些发展空间。 但从另一个角度看,RP15?离上天,又近了一步。  |